
Wolfbyte Robotics
Robotische systemen. Verbonden met jouw praktijk.
WolfByte Robotics ontwikkelt hardware en software voor het op afstand bedienen, verbinden en inzetten van robotische systemen. We bouwen oplossingen op maat en passen bestaande voertuigen, robotarmen en machines aan voor nieuwe toepassingen.
Van de bediening en interface tot camera’s, sensoren en aandrijving: we brengen de onderdelen samen in één werkend systeem. Afgestemd op jouw werkzaaheden, omgeving en gebruikers.
Onze Diensten
Voertuigen en robots op afstand bedienen
We ontwikkelen besturing waarmee gebruikers voertuigen, robotarmen en andere robotische systemen op afstand kunnen bedienen.
Live camerabeelden en informatie uit sensoren helpen de gebruiker om de situatie te beoordelen en gericht te handelen.
Naast nieuwe systemen bieden wij ook het ombouwen van bestaande voertuigen en machines aan.
We onderzoeken welke aanpassingen nodig zijn aan de aandrijving, elektronica en bediening, en realiseren de koppeling met de software.
Eén interface voor bediening en overzicht
Een robotisch systeem moet overzichtelijk te bedienen zijn.
Daarom ontwikkelen we interfaces waarin camerabeelden, besturing, meetgegevens en de status van aangesloten systemen samenkomen.
We koppelen robots, sensoren en andere apparatuur aan een omgeving die aansluit op het werkproces.
Gegevens kunnen worden weergegeven, opgeslagen en verwerkt, of worden doorgegeven aan andere software.
Zo heeft de gebruiker de informatie en bediening op één plek.
Modulaire hardware en integratie
De taak bepaalt welke apparatuur nodig is. We bouwen systemen die kunnen worden uitgerust met verschillende camera’s, sensoren, meetapparatuur of andere hulpmiddelen.
Denk aan extra zicht rondom een voertuig, een warmtebeeldcamera voor inspecties of meetapparatuur voor het verzamelen van omgevingsgegevens.
We verzorgen zowel de fysieke integratie als de verwerking in de interface.
Maatwerk van software tot hardware
We werken ideeën uit tot concrete technische oplossingen.
Dat kan een compleet robotisch systeem zijn, maar ook een specifieke bediening, softwarekoppeling of uitbreiding van een bestaande machine.
Wij combineren softwareontwikkeling, elektronica en mechanische integratie.
Je kunt bij ons terecht met een uitgewerkt plan én met een vraagstuk waarvoor de oplossing nog moet worden ontwikkeld.
Voorbeelden van onze ontwikkelrichting
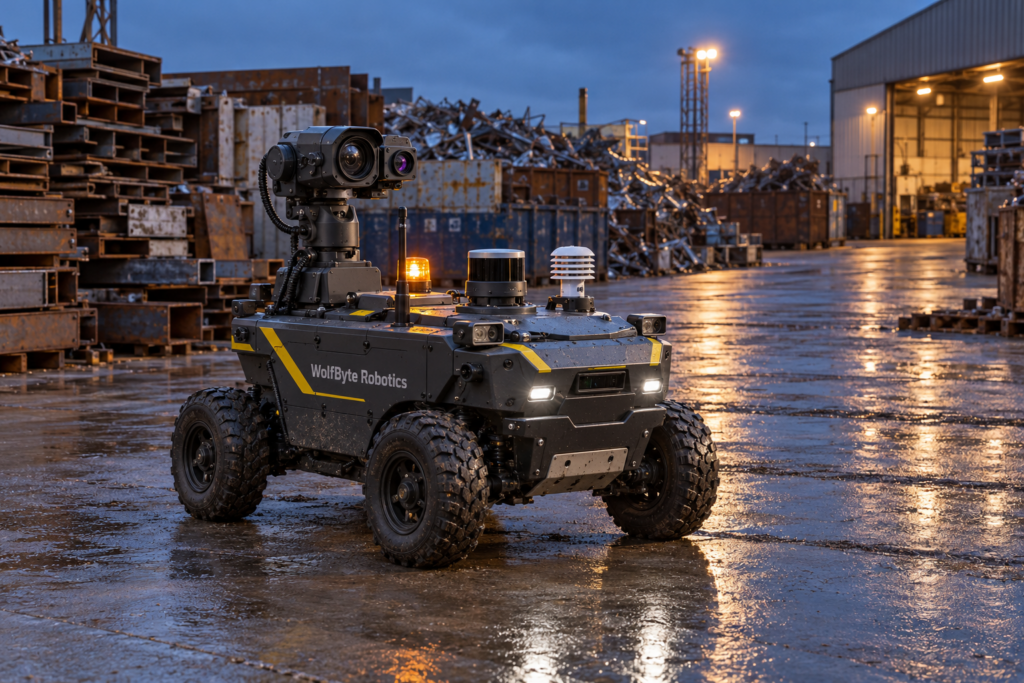
Modulaire bezorgauto
De bezorgauto vormt een basis voor transport, inspectie en metingen.
Het voertuig kan worden ingericht met een laadruimte voor goederen, maar ook met verschillende camera’s, sensoren of meetapparatuur.
Een medewerker kan het voertuig op afstand besturen en via de interface meekijken.
Afhankelijk van de toepassing kunnen onderdelen van de taak worden geautomatiseerd, terwijl de medewerker toezicht houdt en de bediening kan overnemen.
Mogelijke uitvoeringen:
- Transport van bestellingen, onderdelen en gereedschap.
- Een inspectievoertuig met meerdere camera’s.
- Een mobiel meetplatform voor omgevingsgegevens.
Compact hulpvaartuig
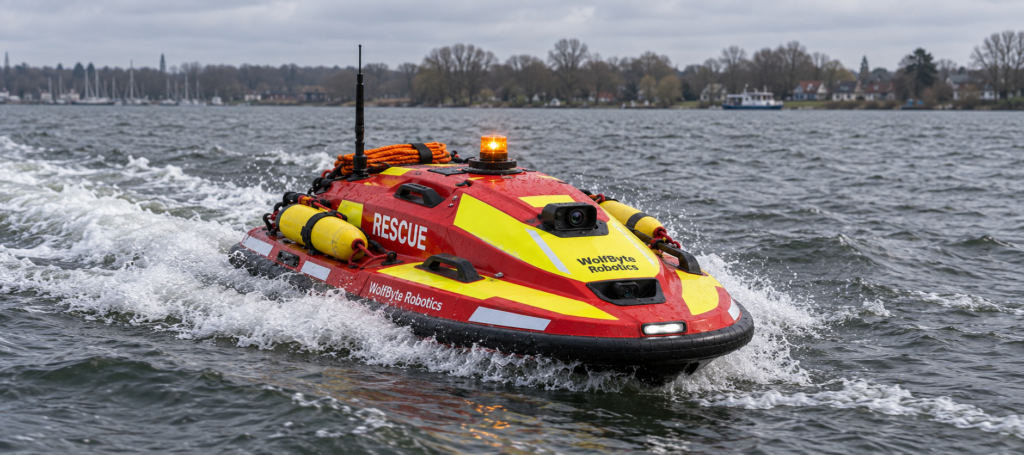
Het hulpvaartuig is een concept voor een compacte, op afstand bediende reddingsjetski. Het doel is om hulpmiddelen, zoals een drijfmiddel of reddingslijn, naar iemand op het water te brengen en hulpverleners via camerabeelden extra zicht te geven.
De bediening ligt bij een persoon op afstand. Ondersteunende functies kunnen deels worden geautomatiseerd, zoals het varen naar een opgegeven positie. Welke functies geschikt zijn, moet tijdens de ontwikkeling en praktijktests worden vastgesteld.
Ook dit concept is modulair: camera’s, verlichting, communicatiemiddelen en reddingsmiddelen kunnen worden afgestemd op de beoogde inzet.
Deze voorbeelden laten zien hoe dezelfde basis voor besturing en verbinding verschillende toepassingen kan ondersteunen.
Toepassingen in verschillende sectoren
Logistiek en terreinbeheer
Voertuigen voor het verplaatsen van goederen, gereedschap en materialen op bedrijfsterreinen, campussen en recreatieparken. De laadruimte, bediening en aanvullende apparatuur worden afgestemd op de locatie en de werkzaamheden.
Industrie en techniek
Bestaande machines en robotarmen voorzien van aangepaste besturing, extra sensoren of een centrale interface. Bijvoorbeeld om handelingen op afstand uit te voeren of inzicht te krijgen in de status van een installatie.
Inspectie en omgevingsmetingen
Mobiele systemen inzetten als drager voor camera’s en meetapparatuur. Hiermee kunnen gebruikers locaties bekijken, metingen uitvoeren en gegevens verzamelen vanuit een centrale werkplek.
Hulpverlening en veiligheid
Robotische systemen ontwikkelen die hulpverleners ondersteunen bij het beoordelen van een situatie of het aanvoeren van hulpmiddelen. De uitvoering en bediening worden afgestemd op de taak, met aandacht voor menselijk toezicht en ingrijpen.
Van vraagstuk naar werkend systeem
Inventarisatie
Ontwerp en ontwikkeling
Integratie en praktijktests
Uitbreiding en doorontwikkeling
We brengen de taak, de werkomgeving en de gewenste functies in kaart.
Daarbij kijken we ook naar bestaande apparatuur en software die gekoppeld moeten worden.
We werken de oplossing uit en ontwikkelen de benodigde hardware, software en interface.
De scope en verwachte resultaten spreken we vooraf af.
We brengen de onderdelen samen en testen de werking in de beoogde situatie.
Op basis van de resultaten verbeteren we de bediening en uitvoering.
Nieuwe functies, andere apparatuur of aanvullende koppelingen kunnen onderdeel zijn van een volgende ontwikkelstap.
Onze visie
Robotica met een maatschappelijk doel
WolfByte Robotics is ontstaan vanuit de ambitie om technologie te ontwikkelen die iets bijdraagt aan de maatschappij. We willen robotica inzetten om mensen te ondersteunen, fysieke belasting te verminderen en hulp mogelijk te maken op plekken die moeilijk bereikbaar zijn.
Die ambitie geeft richting aan wat we bouwen. Praktische toepassingen in transport, inspectie en bediening op afstand helpen ons om de techniek verder te ontwikkelen en ervaring op te doen voor bredere maatschappelijke inzet.
Daarbij staat de samenwerking tussen mens en machine centraal. Automatisering kan taken ondersteunen, terwijl mensen overzicht houden en beslissingen nemen waar inzicht en verantwoordelijkheid nodig zijn.